وأظهرت التجارب قدرة الروبوت على التقاط أجسام خفيفة ونقلها، في إطار مشروع هندسي يهدف إلى تطوير أدوات مساندة لمهام الاستطلاع والفحص في المناطق المتضررة من النزاعات ومخلفات الحرب.
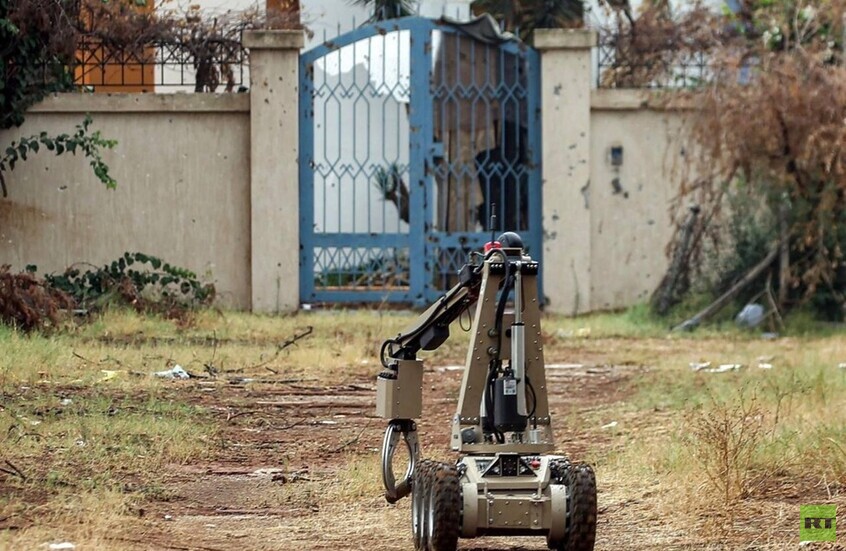
ووفقا لدراسة علمية منشورة في دورية "Discover Vehicles" التابعة لمجموعة "Springer Nature"، يحمل النموذج اسم "ليبيا ديفيوزر" (Libya-Diffuser)، وقد طوره فريق جامعي ليبي باستخدام مكونات تجارية متاحة محليا، بكلفة إجمالية للمواد المستخدمة في النموذج الأولي بلغت نحو 4048 دينارا ليبيا، أي ما يعادل قرابة 830 دولارا.
وأجريت الاختبارات في مدينة الزاوية، داخل موقع مدرسة زينب الطيب، على أرض مستوية ذات تربة متماسكة، بهدف تقييم أداء الأنظمة الإلكترونية والميكانيكية للروبوت، ومدى قدرتها على العمل بصورة متكاملة ضمن منصة أرضية يمكن تشغيلها من مسافة آمنة نسبيا.
يتكون الروبوت من ستة أنظمة رئيسية تشمل قاعدة متحركة بأربع عجلات، ووحدتي تحكم إلكترونيتين، ونظاما للملاحة والاستشعار، وذراعا آلية بخمس درجات حرية، ومنظومة اتصالات مزدوجة، إضافة إلى وحدة مائية مساعدة لإخماد الحرائق.
ويبلغ طول الهيكل المصنوع من الألومنيوم نحو 150 سنتيمترا، وعرضه وارتفاعه نحو 50 سنتيمترا لكل منهما، فيما يصل الوزن الإجمالي للمنصة المجهزة إلى نحو 30 كيلوغراما، بما في ذلك البطاريات والذراع الآلية وخزان المياه.
ويتيح النظام تشغيل الروبوت بثلاث وسائل، عبر جهاز تحكم لاسلكي محمول، أو اتصال بلوتوث مرتبط بتطبيق مخصص لأجهزة أندرويد، أو من خلال تحميل نقاط مسار باستخدام نظام تحديد المواقع العالمي (GPS)، بما يسمح له بالتوجه نحو مواقع محددة تحت إشراف المشغل.
وأظهرت الاختبارات قدرة الروبوت على الاستجابة لأوامر التحكم اللاسلكي ضمن نطاق وصل إلى 600 متر في ظروف الرؤية المباشرة، مع ارتفاع نسبة فقد حزم البيانات إلى أقل من 5% عند هذه المسافة.
وتراجعت موثوقية الاتصال بعد تجاوز 650 مترا، فيما تعذر الحفاظ على اتصال تحكم مستقر عند مسافة 700 متر.
كما تمكنت المركبة من اتباع مسار مكون من ثلاث نقاط توجيه، وحققت هامش دقة لا يتجاوز مترين في كل محاولة ضمن الاختبار الذي أجري على أرض مستوية.
وفي اختبار الذراع الآلية، تمكن الروبوت من التقاط أجسام يتراوح وزنها بين 100 و150 غراما ونقلها إلى ارتفاع يقارب 15 سنتيمترا، بالاعتماد على كاميرا تنقل الصورة إلى المشغل، وحققت التجربة نجاحا في 19 محاولة من أصل 20، بنسبة بلغت 95%.
تاريخ النشر: 01.11.2026 | 09:42 GMT